Qué es la calibración de cinemática RTCP, y cómo Volumetric realiza este diagnóstico
Volumetric mide y calibra la cinemática RTCP de máquinas CNC de 5 ejes con un dispositivo de medición desarrollado internamente: relojes comparadores leídos en tiempo real, directamente en su máquina, procesados por VKS, nuestro propio software, que sigue la lógica de rastreo de la norma ISO 10791-6.
En una máquina CNC de 5 ejes, el RTCP (Rotation around Tool Center Point, también llamado TCPM según el comando) depende de que el comando conozca con exactitud los parámetros cinemáticos reales de la máquina: la posición del centro de rotación de cada eje rotativo, la perpendicularidad entre esos ejes y los ejes lineales, y los desplazamientos mecánicos entre cabezal, mesa y husillo. Cuando esos parámetros guardados en el comando ya no coinciden con la geometría real de la máquina, el RTCP compensa mal: el programa está correcto, el comando cree que está posicionando la herramienta en el lugar correcto, pero esta se desvía de la posición programada, y el error crece en proporción a la distancia entre la punta de la herramienta y el centro de rotación.
A partir de la lectura, el VKS:
- Mide la posición real del centro de rotación de cada eje rotativo
- Verifica la perpendicularidad entre los ejes rotativos y los ejes lineales
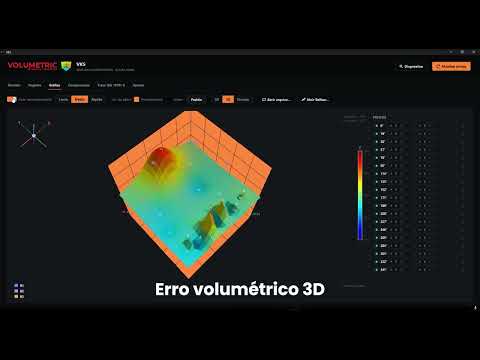
- Reconstruye el error volumétrico medido en un gráfico 2D, 3D o polar, según la prueba
- Calcula el offset de pivote (RTCP) de corrección, ya en la sintaxis de la marca de su comando
El resultado que usted recibe no es solo "el RTCP está mal": es el diagnóstico completo del error volumétrico y el valor exacto de corrección, listo para aplicar.
Errores que este diagnóstico revela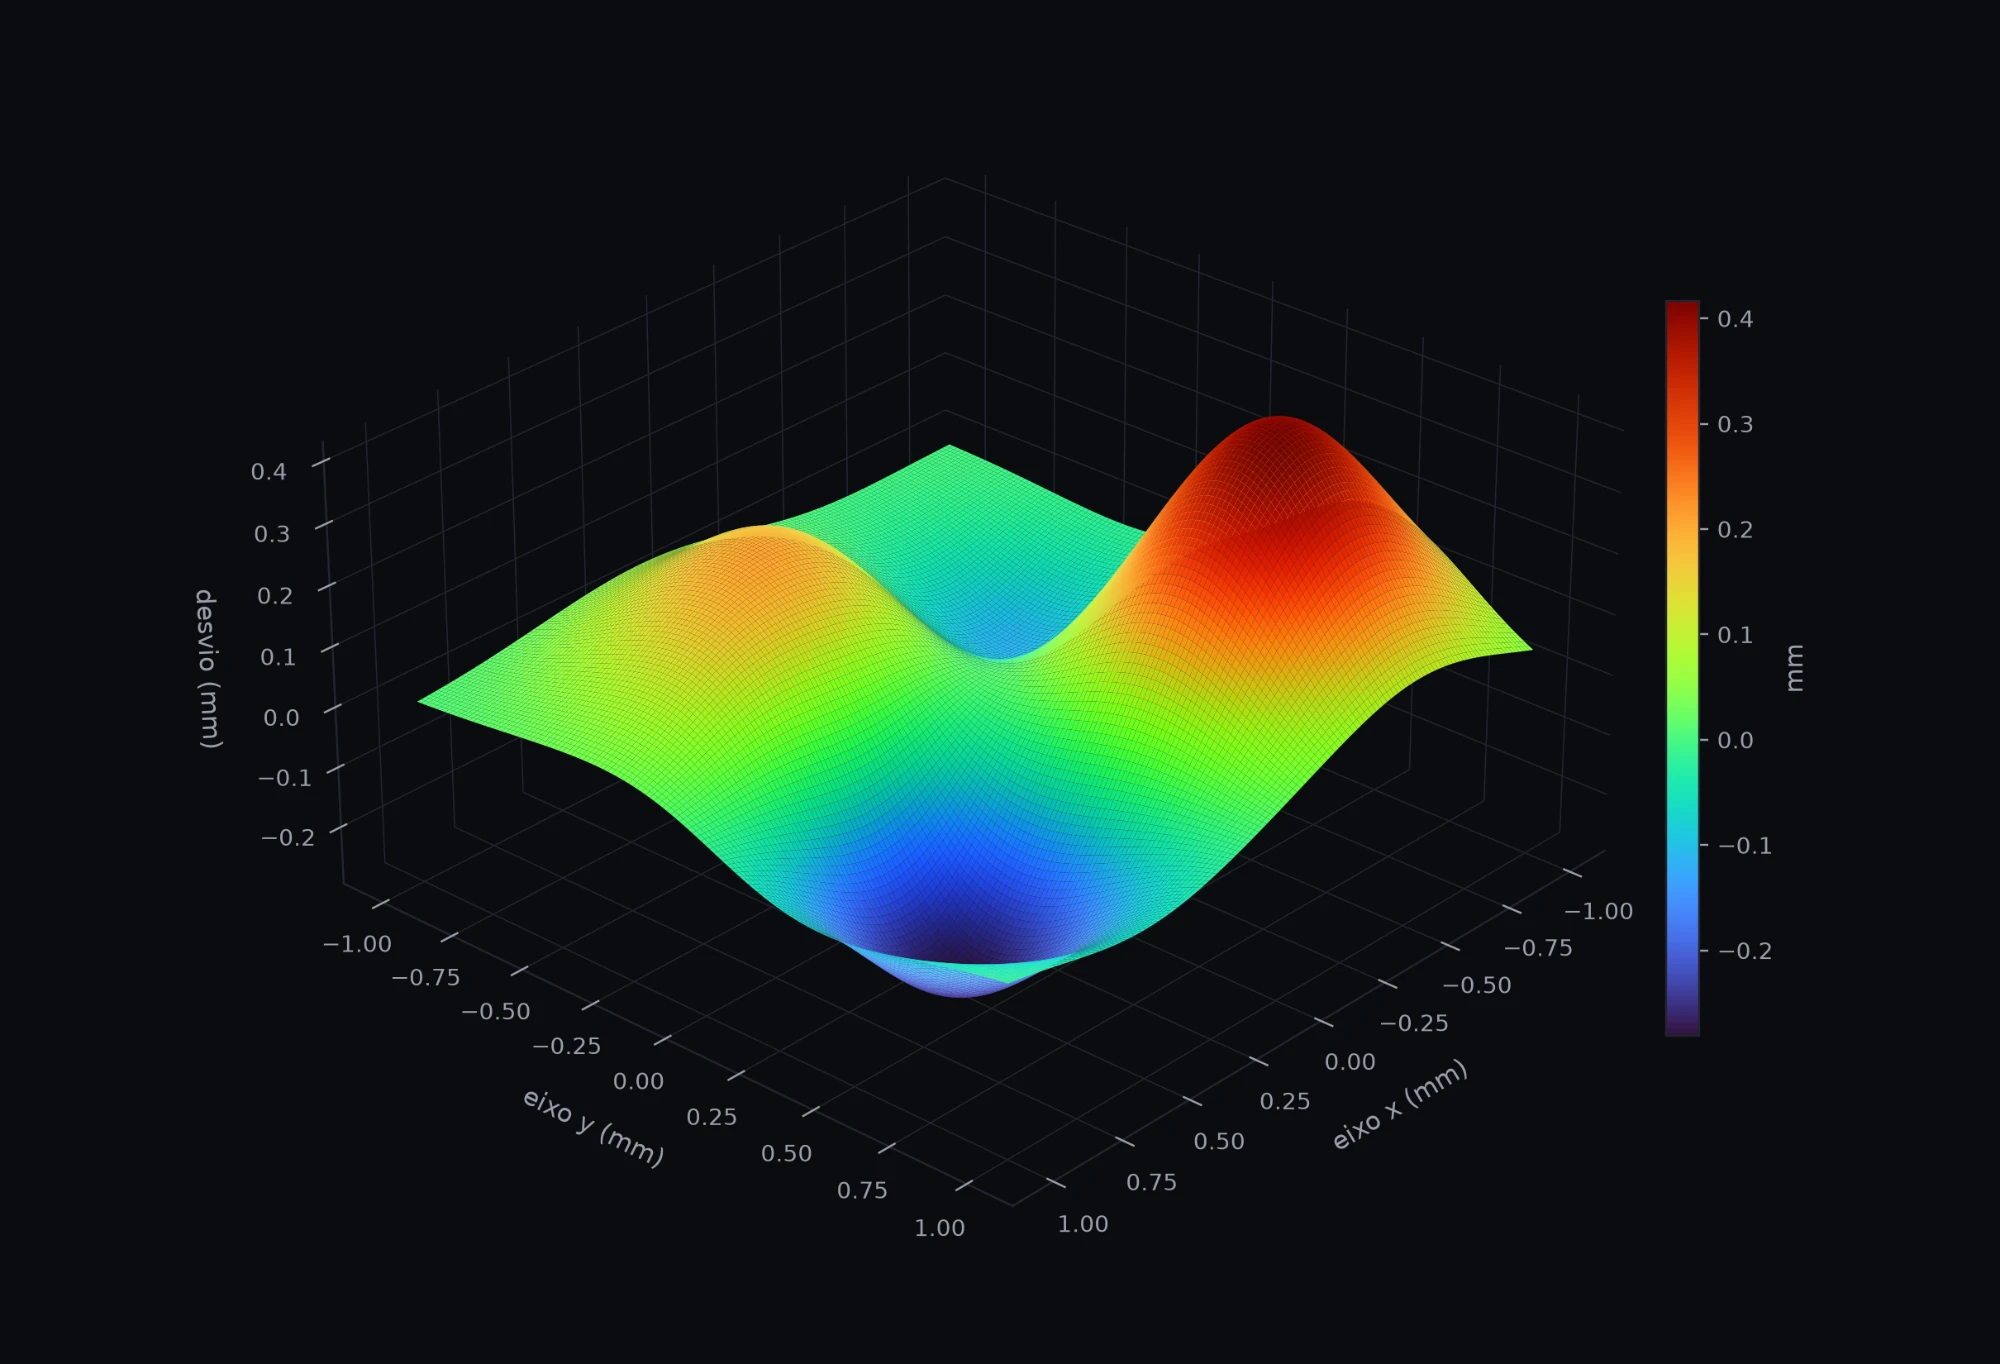
Qué es el RTCP y por qué depende de la cinemática +
El RTCP (Rotation around Tool Center Point, también llamado TCPM según el comando) es la función que mantiene la punta de la herramienta en la posición programada mientras giran los ejes rotativos de la máquina. Para que esto funcione, el comando necesita conocer con exactitud los parámetros cinemáticos reales de la máquina: la posición del centro de rotación de cada eje rotativo, la perpendicularidad entre esos ejes y los ejes lineales, y los desplazamientos mecánicos entre cabezal, mesa y husillo.
Cuando los parámetros guardados en el comando ya no coinciden con la geometría real de la máquina, el RTCP compensa mal.
Por qué este error solo aparece en el mecanizado simultáneo de 5 ejes +
Con el RTCP mal calibrado, el programa está correcto y el comando cree que está posicionando la herramienta en el lugar correcto, pero esta se desvía de la posición programada. El tamaño de esa desviación crece en proporción a la distancia entre la punta de la herramienta y el centro de rotación de los ejes: cuanto más inclina la máquina la herramienta durante el corte simultáneo, mayor el error en la pieza.
En una operación de 3 ejes, o en un posicionamiento simple de 5 ejes (índice), este mismo error cinemático puede pasar desapercibido, porque el efecto de palanca no entra en juego.
Cómo mide el VKS: relojes comparadores y rastreo ISO 10791-6 +
El diagnóstico se realiza con un dispositivo de medición desarrollado internamente por Volumetric: hasta tres relojes comparadores digitales, leídos simultáneamente vía USB-serial. El VKS detecta los puertos conectados automáticamente, y cada reloj tiene su propia línea de lectura, por lo que un puerto bloqueado o desconectado no afecta a los demás.
Los datos se registran (captura continua o manual, con inicio/parada automática por umbral de movimiento) y se visualizan en tres modos: 2D (curvas en el tiempo), 3D (mapa de superficie del error volumétrico, coloreado por tolerancia) y polar (para pruebas de trayectoria circular). El módulo de rastreo ejecuta las pruebas estandarizadas BK1 a BK4 de la norma ISO 10791-6 para centros de mecanizado de 5 ejes, con G-code listo para Fanuc y Siemens.
Cuándo vale la pena hacer este diagnóstico +
Suele recomendarse:
- En la entrega técnica de una máquina de 5 ejes nueva
- Antes de ejecutar programas críticos de mecanizado simultáneo
- Después de una colisión, cambio de cabezal o retrofit
- Cuando piezas contorneadas con la herramienta inclinada salen con geometría inconsistente entre una región y otra
- Como parte del mantenimiento preventivo periódico
El error cinemático no aparece en toda operación: permanece oculto hasta el día en que un programa exige inclinación real de la herramienta.