O que é a calibração de cinemática RTCP, e como a Volumetric faz esse diagnóstico
A Volumetric mede e calibra a cinemática RTCP de máquinas CNC 5 eixos com um dispositivo de medição desenvolvido internamente: relógios comparadores lidos em tempo real, direto na sua máquina, processados pelo VKS, nosso próprio software, que segue a lógica de rastreamento da norma ISO 10791-6.
Numa máquina CNC 5 eixos, o RTCP (Rotation around Tool Center Point, também chamado TCPM dependendo do comando) depende do comando conhecer com exatidão os parâmetros cinemáticos reais da máquina: a posição do centro de rotação de cada eixo rotativo, o esquadro entre esses eixos e os eixos lineares, e os offsets mecânicos entre cabeçote, mesa e fuso. Quando esses parâmetros gravados no comando não batem mais com a geometria real da máquina, o RTCP compensa errado: o programa está certo, o comando acredita que está posicionando a ferramenta no lugar certo, mas ela sai da posição programada, e o erro cresce proporcionalmente à distância entre a ponta da ferramenta e o centro de rotação.
A partir da leitura, o VKS:
- Mede a posição real do centro de rotação de cada eixo rotativo
- Verifica o esquadro entre os eixos rotativos e os eixos lineares
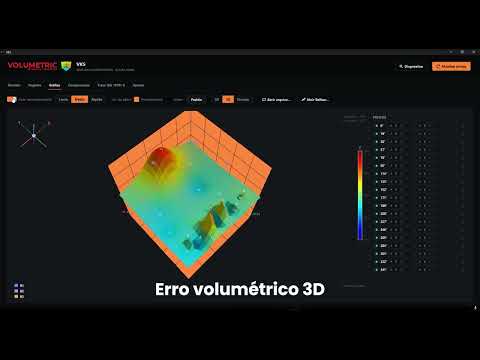
- Reconstrói o erro volumétrico medido em gráfico 2D, 3D ou polar, dependendo do teste
- Calcula o offset de pivô (RTCP) de correção, já na sintaxe da marca do seu comando
O resultado que você recebe não é só "o RTCP está errado", é o diagnóstico completo do erro volumétrico e o valor exato de correção, pronto pra aplicar.
Erros que esse diagnóstico revela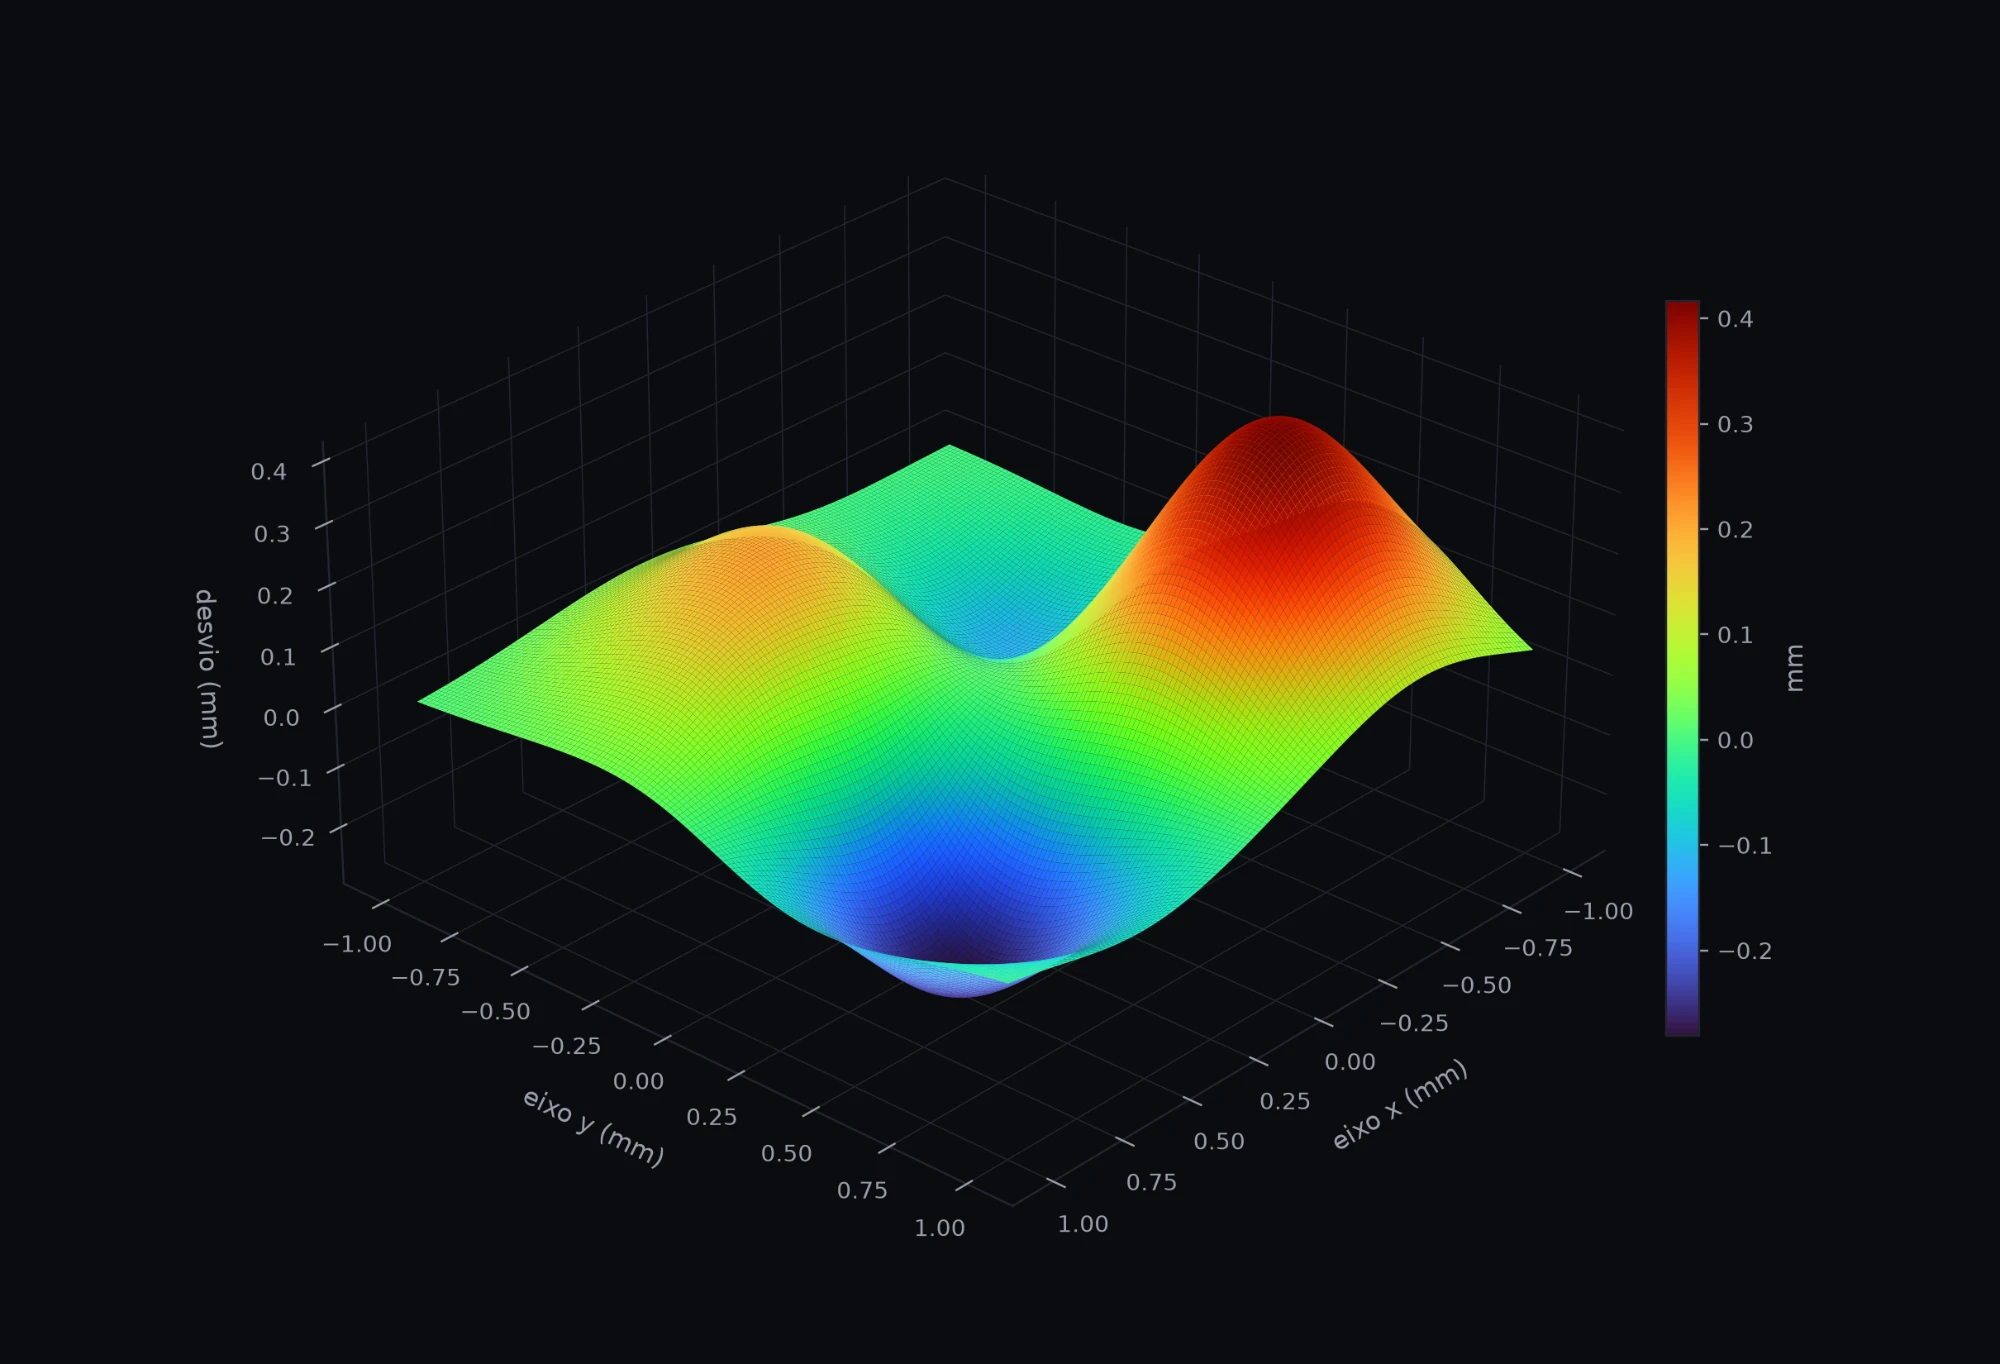
O que é RTCP e por que ele depende de cinemática +
RTCP (Rotation around Tool Center Point, também chamado TCPM dependendo do comando) é a função que mantém a ponta da ferramenta na posição programada enquanto os eixos rotativos da máquina giram. Pra isso funcionar, o comando precisa conhecer com exatidão os parâmetros cinemáticos reais da máquina: a posição do centro de rotação de cada eixo rotativo, o esquadro entre esses eixos e os eixos lineares, e os offsets mecânicos entre cabeçote, mesa e fuso.
Quando os parâmetros gravados no comando não batem mais com a geometria real da máquina, o RTCP compensa errado.
Por que esse erro só aparece na usinagem simultânea em 5 eixos +
Com RTCP errado, o programa está certo e o comando acredita que está posicionando a ferramenta no lugar certo, mas ela sai da posição programada. O tamanho desse desvio cresce proporcionalmente à distância entre a ponta da ferramenta e o centro de rotação dos eixos: quanto mais a máquina inclina a ferramenta durante o corte simultâneo, maior o erro na peça.
Numa operação de 3 eixos, ou num posicionamento simples de 5 eixos (index), esse mesmo erro cinemático pode passar despercebido, porque o efeito de alavanca não entra em jogo.
Como o VKS mede: relógios comparadores e rastreamento ISO 10791-6 +
O diagnóstico é feito com um dispositivo de medição desenvolvido internamente pela Volumetric: até três relógios comparadores digitais, lidos simultaneamente via USB-serial. O VKS detecta as portas conectadas automaticamente, e cada relógio tem sua própria linha de leitura, então uma porta travada ou desconectada não afeta os outros.
Os dados são registrados (captura contínua ou manual, com início/parada automática por limiar de movimento) e visualizados em três modos: 2D (curvas no tempo), 3D (mapa de superfície do erro volumétrico, colorido por tolerância) e polar (pra testes de trajetória circular). O módulo de rastreamento roda os testes padronizados BK1 a BK4 da norma ISO 10791-6 pra centros de usinagem 5 eixos, com G-code pronto pra Fanuc e Siemens.
Quando vale a pena fazer esse diagnóstico +
Costuma ser recomendado:
- Na entrega técnica de uma máquina 5 eixos nova
- Antes de rodar programas críticos de usinagem simultânea
- Depois de colisão, troca de cabeçote ou retrofit
- Quando peças contornadas com a ferramenta inclinada saem com geometria inconsistente entre uma região e outra
- Como parte de manutenção preventiva periódica
Erro cinemático não aparece em toda operação: ele fica escondido até o dia em que um programa passa a exigir inclinação real da ferramenta.